
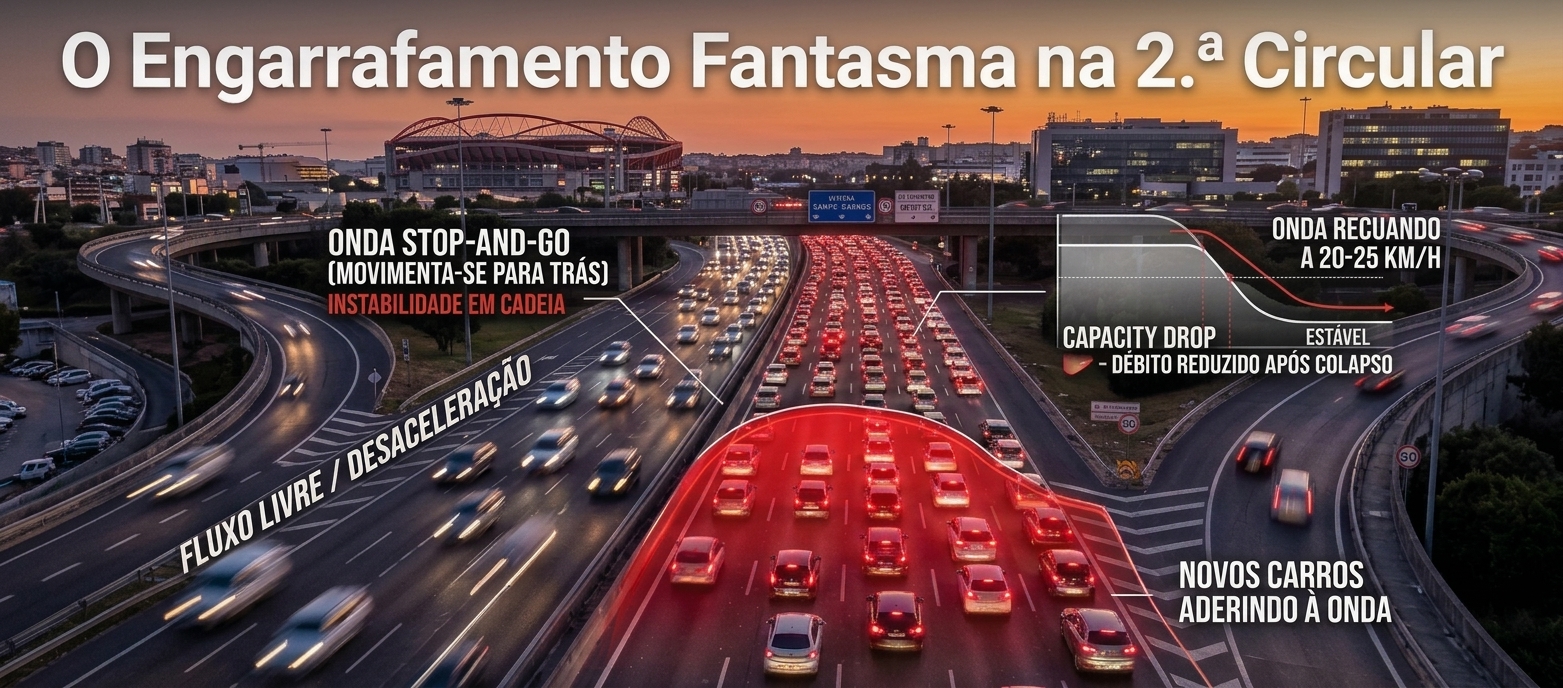
¿Quién no ha pasado por esto? No hay accidentes, obras ni coches averiados. Aun así, el tráfico se inmoviliza y, de pronto, vuelve a fluir sin razón aparente.
¿Qué motivo está detrás? ¿La inaptitud de los conductores? ¿La propia vía?
En este artículo intento “leer” la ciencia a partir de un ejemplo real y aplicarla al problema más delicado que tenemos en Lisboa — la 2.ª Circular — una vía casi siempre congestionada en las horas pico.
Adelanto ya que, em Lisboa, la verdad es más compleja que un simple fenómeno de laboratorio.
A 2.ª Circular no sufre solo de “embotellamientos fantasma”, sino de una combinación entre demanda excesiva, accesos sucesivos, entrecruzamientos y la inestabilidad del propio flujo.
La experiencia japonesa en la que me baso mostró cómo una pequeña vacilación se transforma en una ola de parada.
Buscamos siempre una causa visible para la inmovilidad: un accidente, un carril cortado, un semáforo. Pero el tráfico tiene una física propia y, en determinadas condiciones, el congestionamiento puede ser la causa de sí mismo. Basta una frenada casi imperceptible para provocar una frenada mayor en el coche que sigue detrás. El tercer vehículo reacciona más tarde, el cuarto aminora aún más, hasta que atrás, alguien ya se ve obligado a detenerse.
Entretanto, el primer conductor ya ha vuelto a acelerar y nunca sabrá que dejó atrás una onda de inmovilidad.
Esta onda tiene un nombre técnico, stop-and-go wave pero el público la conoce como phantom traffic jam (embotellamiento fantasma).
La cuestión decisiva para Lisboa es saber si esta física invisible explica lo que sucede todos los días en la 2.ª Circular. Y, sobre todo, si entender el fenómeno nos permite reducirlo.
La respuesta corta: explica una parte importante de la dinámica, pero no toda la origen del problema.
Cómo funciona un flujo de tráfico
Un flujo vial se describe por tres magnitudes:
- velocidad;
- densidad: número de vehículos por unidad de longitud;
- flujo: número de vehículos que pasan por un punto durante un periodo determinado.
La relación fundamental es simple: flujo = densidad × velocidad (Esta relación vale para velocidades medias en el espacio y en condiciones agregadas, no vehículo a vehículo.)
Las consecuencias, sin embargo, no son intuitivas. La relación entre densidad y flujo, llamada diagrama fundamental, tiene dos ramas, separadas por una zona de capacidad:
- Rama de flujo libre
- Con pocos automóviles, añadir vehículos aumenta el flujo: pasan más coches sin que la velocidad caiga de forma significativa.
- Zona de capacidad.
- Cerca del máximo, el sistema se vuelve vulnerable. Hay una gama de densidades en las que el flujo homogéneo aún existe, pero es metaestable: se aguanta hasta que una perturbación lo derriba.
- Rama congestionado.
- Superada la densidad crítica, cada coche adicional reduce el número de coches que pasan. La carretera transporta menos vehículos… precisamente cuando más vehículos la buscan.
La literatura científica describe este comportamiento como una transición entre flujo libre, estados congestionados y ondas móviles de elevada densidad (Helbing, 2001).
Es aquí donde entran el headway y el tiempo de reacción:
- El headway es el intervalo de tiempo entre la pasada de dos vehículos sucesivos en el mismo punto; no debe confundirse con el espaciamiento, que se mide en metros.
- Si el coche de delante frena ligeramente, el de detrás no reacciona en el mismo instante.
- Cuando reacciona, tiende a compensar el retraso con una frenada más intensa. Si el tercer conductor hace lo mismo, la oscilación se amplifica. Esta inestabilidad se llama string instability (inestabilidad en cadena).
- No es necesario que alguien conduzca mal.
- La inestabilidad surge incluso con conductores “racionales”: resulta de la combinación entre el retraso con el que cada conductor ajusta la velocidad (tiempo de relajación) y la sensibilidad a la distancia respecto al coche de delante.
- Ese es el mecanismo del modelo Optimal Velocity, propuesto en 1995 por un equipo que incluía a tres de los autores de la experiencia japonesa (Bando et al., 1995).
Conviene distinguir dos cosas:
- La estabilidad local se refiere a un único par de vehículos: un coche sigue al de delante sin oscilar.
- La estabilidad en cadena se refiere a toda la fila; una perturbación no crece mientras se propaga hacia atrás. Una fila puede tener cada par estable y, aun así, ser inestable en su conjunto.
El resultado más extraño es que los automóviles avanzan, pero la ola de congestión se desplaza en sentido opuesto.
En la rama congestionada, las perturbaciones se propagam hacia montante, en la dirección de quien aún se aproxima a la fila; en la rama libre, por el contrario, son arrastradas hacia jusante por el propio tráfico.
En las autopistas, las ondas stop-and-go retroceden a una velocidad empíricamente casi constante, del orden de 15 a 20 km/h (Schönhof y Helbing, 2007). Este dato va a ser decisivo más adelante.
Esta distinción evita un error frecuente: no todo el congestionamiento es fantasma:
- Hay congestiones porque la demanda excede la capacidad.
- Hay filas provocadas por accidentes, obras o reducciones de carril.
- Hay estrangulamientos permanentes en entradas, salidas, curvas, rampas y zonas de entrecruzamientos.
- Y hay oscilaciones espontáneas que emergen en un flujo ya muy denso.
En la carretera, estos mecanismos no compiten entre sí: habitualmente se alimentan unos a otros.
La propia Federal Highway Administration (FHWA) no reduce el congestionamiento a un único bottleneck y menciona que un corredor puede reunir, al mismo tiempo, restricciones físicas, incidentes, demanda excesiva y otros factores operacionales.
El círculo japonés que cambió la forma de mirar el tráfico
La experiencia se hizo mundialmente conocida a través del artículo “Traffic jams without bottlenecks – experimental evidence for the physical mechanism of the formation of a jam”, publicado en New Journal of Physics el 4 de marzo de 2008.
El artículo está firmado por Yuki Sugiyama, Minoru Fukui, Macoto Kikuchi, Katsuya Hasebe, Akihiro Nakayama, Katsuhiro Nishinari, Shin-ichi Tadaki y Satoshi Yukawa, de varias instituciones japonesas. Sugiyama pertenecía a la Universidad de Nagoya. Nishinari pertenecía al Departamento de Aeronáutica y Astronáutica de la Universidad de Tokio y a la Japan Science and Technology Agency.
La experiencia se llevó a cabo en una pista circular con 230 metros de perímetro, homogénea y plana, con 22 vehículos y una cámara de 360º en el centro:
- Antes del ensayo, los automóviles fueron preparados para circular aproximadamente a la misma velocidad, alrededor de 30 km/h, con un espaciamiento casi uniforme.
- Durante la experiencia, los conductores recibieron solo dos instrucciones: seguir al vehículo de delante con seguridad y tratar de mantener la velocidad de crucero. No se les exigió una velocidad fija ni una distancia constante.
Los resultados
- En el inicio, los 22 automóviles avanzaron de forma relativamente homogénea.
- Después, surgieron pequeñas variaciones en las distancias entre vehículos.
- Estas oscilaciones crecieron.
- Aproximadamente tres minutos más tarde, se formó un grupo congestionado de cinco vehículos, y algunos conductores fueron obligados a detenerse momentáneamente.
- Fuera de la fila, los automóviles circulaban alrededor de 40 km/h.
- El grupo congestionado se desplazaba hacia atrás a unos 20 km/h, el mismo valor medido en autopistas reales. Mantenía su tamaño y velocidad, como una onda solitaria.
En 2013, el mismo equipo (Tadaki y colaboradores, también en New Journal of Physics) repitió la experiencia en un circuito mayor, variando la densidad.
El resultado fue claro: con densidad baja, el flujo libre se mantenía; con densidad alta, se formaban filas; en una densidad intermedia, el sistema mostró signos de metaestabilidad. La densidad crítica estimada era coherente con la observada en autopistas reales.
Lo que la experiencia demostró
Demostró que un embotellamiento puede surgir sin accidente, sin obras, sin entrada lateral, sin semáforo y sin reducción de carril, cuando la densidad coloca el flujo en una región inestable.
Pequeñas fluctuaciones dejan de amortiguarse y pasan a amplificarse por la interacción colectiva entre los vehículos.
Lo que no demostró
No probó que “el comportamiento humano sea la principal causa de los congestiones“, ni era esa la tesis de los autores.
Los autores van más allá de lo que suele citarse. Para ellos, el origen esencial del congestionamiento es que la densidad supere el valor crítico. El estrangulamiento es solo el detonante: un punto donde la densidad sube localmente por encima de ese valor.
La lectura de este artículo es complementaria a la de los autores del estudio:
- En un circuito cerrado, la densidad puede fijarse desde el inicio.
- En una carretera abierta, quien decide dónde y cuándo la densidad supera el límite son las entradas, las salidas y los entrecruzamientos.
- Por ello, en las carreteras, conocer el detonante es precisamente lo que permite actuar.
Conviene añadir que esta interpretación no es unánime pues Boris Kerner, con la teoría de las tres fases, defiende que:
- en las autopistas las ondas stop-and-go no nacen directamente del flujo libre: pasan primero por un estado intermedio de “flujo sincronizado” (Kerner, 2004).
El debate no altera lo esencial para Lisboa, pero recuerda que la física del tráfico aún tiene cuestiones abiertas.
El hallazgo no fue culpar al conductor
Fue mostrar que el congestionamiento es una propiedad emergente del sistema.
La 2.ª Circular
Llevemos ahora estos 22 coches japoneses a Lisboa y sin buscar “milagros” sin datos, hay dos diferencias a señalar:
- Escala:
- la 2.ª Circular no reproduce las condiciones del laboratorio, y ninguna conclusión del círculo japonés se transfiere automáticamente a ella.
- Estructura:
- la pista japonesa era una única calzada, circular y homogénea, sin entradas, salidas ni cambios de carril.
- La 2.ª Circular es un sistema abierto: múltiples carriles, accesos sucesivos, movimientos de entrada y salida, destinos diferentes y demanda variable.
En 2016, el Ayuntamiento de Lisboa sometió a consulta pública un estudio de tráfico que describía la vía así:
- un corredor con 10,1 kilómetros y 31 accesos por sentido con 3 carriles por sentido y límite de 80 km/h;
- en promedio, un acceso cada ~326 metros;
- como nodos críticos, Colombo/Estrada da Luz, Azinhaga das Galhardas/Campo Grande y Campo Grande, todos con zonas de entrecruzamientos de apenas 125 a 320 metros;
- una velocidad media (media puede ser temporal (en un punto) o espacial) de 45,7 km/h en hora punta;
- un tráfico medio de 105 mil vehículos por día en los dos sentidos, que llegaba a 150 mil en el tramo entre la CRIL/IC19 y la Radial de Benfica;
- un rácio volumen/capacidad del 92%, es decir, una vía funcionando muy cerca del límite.
Estos valores son históricamente relevantes, pero pertenecen al diagnóstico de 2016. No deben leerse como una fotografía de 2026.
Una nota relevante: una velocidad media de 45,7 km/h no dice si hay ondas. Cuarenta y cinco kilómetros por hora estables y un vaivén entre 0 y 80 km/h pueden producir la misma media. El indicador relevante es la variabilidad de la velocidad en el espacio y en el tiempo.
Lo mismo vale para la razón del 92%. Depende del periodo de referencia (el día entero o la hora punta) y es una media del corredor: oculta tramos sueltos y tramos saturados. Muestra una vía presionada, pero no mide la estabilidad del flujo.
En las fuentes públicas consultadas, no encontré una serie reciente, continua y desagregada por carril que permita decir cuál es hoy la densidad crítica, la velocidad media o el volumen diario de todo el corredor.
En 2020, la intervención anunciada públicamente incidió en el pavimento y en la sustitución de la señalización, ejecutada por fases y en periodo nocturno.
En enero de 2026, Infraestruturas de Portugal anunció la finalización de la ampliación de la rama de salida del IC17 hacia la 2.ª Circular, de una a dos vías. Según la IP, la configuración antigua generaba grandes congestiones en los periodos de mayor intensidad, condicionaba las vías de la derecha y aumentaba el riesgo de accidentes.
Esta obra documenta un estrangulamiento físico concreto en uno de los accesos a la 2.ª Circular.
Pero la prueba más fuerte de que la congestión no es “fantasma” está en el propio corredor:
- 31 accesos por sentido,
- entrecruzamientos de poco más de cien metros
- y una demanda que, en 2016, ya ocupaba el 92% de la capacidad.
La hipótesis más robusta es híbrida
En la 2.ª Circular, basta una entrada intensa, una salida saturada o una zona corta de entrecruzamientos para reducir velocidades y elevar la densidad local.
A partir de ahí, los tiempos de reacción, los cambios de carril y las frenadas en cadena pueden transformar una ralentización localizada en una onda stop-and-go. Esa onda continúa propagándose hacia atrás incluso después de que la causa inicial haya desaparecido.
Es aquí donde la experiencia japonesa se vuelve útil, pues no identifica el lugar del problema lisboeta, sino que explica cómo ese problema se amplifica y viaja.
Los datos de 2016 respaldan la existencia de demanda elevada, numerosos accesos y entrecruzamientos cortos y la obra concluida en 2026 confirma al menos un problema concreto de capacidad en una conexión.
Lo que falta por demostrar es dónde nacen hoy las ondas, a qué velocidad retroceden, cuántas resultan de incidentes y cuántas emergen de la inestabilidad del flujo.
Sin esa medición, decir que “la experiencia japonesa explica la 2.ª Circular” sería una metáfora, no una conclusión científica.
¿Por qué evitar el colapso compensa: el capacity drop
Hay un fenómeno que justifica casi todas las soluciones que siguen: el capacity drop:
- Una carretera transporta menos coches por hora después de entrar en colapso de lo que transportaba justo antes — un fenómeno descrito desde los años 70.
- La razón es simple, pues los coches que salen de una fila arrancan más espaciados y más despacio. Por eso, el caudal al salir de la fila queda típicamente entre 5 y 20% por debajo de la capacidad (Cassidy y Bertini, 1999; Chung et al., 2007).
- En ondas móviles de gran magnitud, hay autores que reportan diferencias del orden del 30%.
Un ejemplo con números redondos, para un tramo urbano de tres carriles:
- un tramo que evacua 5.400 coches por hora antes del colapso puede evacuar solo 4.900 después de él;
- si llegan 5.200 coches por hora, sin colapso caben todos;
- después del colapso, la fila crece aproximadamente 300 coches por hora, con la misma demanda y en la misma carretera.
Es por eso que evitar el colapso vale más que intentar recuperarlo. Es esa la lógica de los límites variables y de los semáforos de rampa.
Cuatro posibles soluciones y cuatro riesgos de simplificación
- Disminuir la velocidad antes de que sea necesario frenar
- La harmonización de velocidad no pretende hacer que la carretera sea permanentemente lenta. Pretende reducir la velocidad aguas arriba, de forma proactiva, cuando los sensores detectan que el flujo se acerca a la inestabilidad.
- Si los vehículos se conducen gradualmente de 80 a 70, 60 o 50 km/h antes de encontrar una fila, se reduce la diferencia de velocidad entre el tráfico que llega y el tráfico congestionado. Con ello, se reducen frenazos violentos, la dispersión de velocidades y el riesgo de colisiones traseras.
- La evidencia internacional es más fuerte en seguridad que en aumento de capacidad.
- Una evaluación para la FHWA (Avelar et al., 2021) estimó reducciones del 34,4% en Wyoming y del 29,2% en Georgia en el total de accidentes, tras la instalación de límites variables.
- En Virginia, los resultados fueron inconclusos.
- Lisboa no obtendría necesariamente los mismos valores: los corredores, los algoritmos, la vigilancia y la meteorología son diferentes.
- La explicación teórica es coherente con esto pues los límites variables no aumentan la capacidad máxima de la vía, sino desplazan la densidad crítica, permitiendo que el flujo se mantenga estable con más vehículos (Papageorgiou et al., 2008).
- También hay estudios de campo que muestran que límites sin vigilancia pueden tener baja adherencia y, en ciertos contextos, reducir la capacidad en vez de aumentarla (Soriguera et al. (2017), sobre la B‑23 en Barcelona, donde los límites variables redujeron la capacidad).
- El caso más cercano al tema de este artículo es el algoritmo SPECIALIST, diseñado específicamente para disolver ondas stop-and-go en movimiento.
- Se probó entre 2009 y 2010 en 14 km de la autopista A12, Países Bajos (Hegyi y Hoogendoorn, 2010).
- Disolvió la onda en casi el 80% de las activaciones dirigidas a ondas móviles.
- Cuando se activó para otros tipos de fila, la eficacia cayó a 40–50%. Esto demuestra dos cosas: es posible, pero hay que diagnosticar bien el tipo de fila.
- Aplicabilidad a la 2.ª Circular: tiene sentido un proyecto piloto, siempre que los límites sean dinámicos, coherentes, anticipatorios y fiscalizables. Cambios simples y estáticos de señalización no bastan.
- Ramp metering: controlar la “grifo sin saturar las calles laterales”
- Los semáforos de rampa permiten liberar los vehículos en pequeños grupos y evitan la llegada repentina de “pelotones” a la vía principal.
- El objetivo no es solo facilitar la maniobra de entrada sino impedir que la densidad supere el punto en el que el flujo colapsa, evitando así el capacity drop.
- En Europa, el algoritmo de referencia es el ALINEA (Papageorgiou et al., 1991) que ajusta en tiempo real el caudal de cada rampa para mantener la ocupación de la vía principal ligeramente por debajo del valor crítico.
- La prueba empírica más citada proviene de Minneapolis–Saint Paul donde en 2000, por imposición legislativa, las autoridades desconectaron unos 430 semáforos de rampa durante seis semanas. Según el estudio de Cambridge Systematics para el MnDOT, sin los semáforos el volumen en la vía principal cayó 9%, los tiempos de viaje subieron 22% y los accidentes aumentaron 26%.
- En Melbourne, los semáforos de rampa de Monash Freeway funcionan de forma coordinada (algoritmo HERO) y se activan automáticamente según las condiciones del corredor (Papamichail et al., 2010). Cada acceso no se gestiona aislado: el sistema equilibra filas y tiempos de espera entre rampas.
- Hay, sin embargo, una condición esencial: la rampa tiene que poder almacenar la fila. De lo contrario, el congestionamiento pasa a las rotondas, avenidas y barrios vecinos. En la 2.ª Circular, muchas entradas son cortas y alimentadas directamente por viales urbanos.
- Aplicabilidad a la 2.ª Circular: potencialmente alta en entradas con demanda intensa y espacio suficiente. Pero solo después de medir los flujos de rampa, la capacidad de almacenamiento y los impactos en las vías vecinas.
- Corregir la geometría: menos conflictos
- Las entradas y salidas próximas obligan a conductores con destinos diferentes a cruzar trayectorias. Son las llamadas zonas de entrecruzamientos. En la 2.ª Circular, el estudio de 2016 identificó entrecruzamientos de apenas 125 a 320 metros.
- La FHWA clasifica las zonas de convergencia, divergencia y weaving como fuentes importantes de congestión recurrente. Las soluciones pueden pasar por:
- vías auxiliares entre entrada y salida;
- prolongamiento de los carriles de aceleración;
- mejor equilibrio de carriles;
- separación entre movimientos locales y de cruce;
- eliminación de accesos redundantes o reformulación de rampas.
- Pero “aumentar las líneas continuas” de forma indiscriminada no es una política de ingeniería. También impedir cambios de carril demasiado temprano puede simplemente desplazar el conflicto a otro punto y añadir capacidad tampoco garantiza una solución duradera pues puede crear nuevos estrangulamientos aguas abajo y atraer demanda adicional, el fenómeno de la demanda inducida. La evidencia más conocida (Duranton y Turner, 2011) viene de las redes de autopistas de las áreas metropolitanas de EE. UU., a escala de red; aplicarla a una corrección puntual de una ramificación es una extrapolación, aunque plausible.
- La intervención de 2026 en IC17 es un ejemplo concreto y limitado: corrigió una rama de salida que estrechaba de forma problemática antes del acceso a la 2.ª Circular.
- Aplicabilidad a la 2.ª Circular: muy elevada en los puntos diagnosticados. Requiere, sin embargo, modelación de cada nodo y análisis de red, no una receta uniforme para todo el corredor.
- Cruise Control Adaptativo (ACC): la promesa tecnológica que todavía no es automática
- El ACC convencional mantiene la velocidad y la distancia al vehículo de delante pero ello no garantiza que amortigüe las ondas.
- En un ensayo con cinco vehículos comerciales equipados con ACC, en la pista sueca de AstaZero (Makridis et al., 2020), los tiempos de respuesta estuvieron entre 1,7 y 2,5 segundos, más largos que los valores habituales en la literatura y el pelotón mostró inestabilidad en todas las perturbaciones analizadas y incluso las pequeñas oscilaciones causadas por la pendiente de la pista se amplificaron a lo largo de la fila.
- Gunter et al. (2021) llegaron a la misma conclusión:
- los sistemas ACC de siete modelos comerciales de 2018 eran inestables en cadena e insertos en un pelotón, una perturbación inicial de alrededor de 10 km/h se amplificó hasta alrededor de 40 km/h.
- Por ello, resulta incorrecto afirmar que el ACC actual “elimina el error humano”, pues un controlador mal ajustado también puede amplificar la onda.
- Sin embargo, la situación cambia cuando el control está diseñado para la estabilidad colectiva; veamos una experiencia con 21 a 22 vehículos en una pista circular de 260 metros (Stern et al.) en 2018 que mostró que un “único coche controlado para suavizar la velocidad” reducía fuertemente las ondas.
- En el mejor ensayo:
- la variabilidad de la velocidad cayó 80,8%;
- el consumo estimado bajó 42,5%;
- las frenadas excesivas disminuyeron 98,6%;
- el flujo aumentó 14,1%.
- Pero era, una vez más, una pista circular con una sola vía.
- Los propios autores advirtieron que en carreteras reales, con varias vías y cambios de carril, requieren experiencias adicionales.
- Aplicabilidad a la 2.ª Circular: prometedora a medio y largo plazo, a través de sistemas de comunicación entre vehículos e infraestructura (V2I). Inadecuada, sin embargo, como solución inmediata o como justificación para esperar una flota autónoma.
¿Y la demanda?
Ninguna de estas cuatro medidas actúa sobre la causa más simple: hay demasiados vehículos para la capacidad disponible.
Si observamos el estudio de hace 10 años ya preveía que parte del tráfico se trasladara a la CRIL y al Eje Norte-Sur. Además, la literatura sobre gestión de la demanda sugiere que el transporte público competitivo y la gestión de la demanda deben formar parte de cualquier solución integral.
Qué debería medir Lisboa antes de construir
La estrategia menos espectacular, y probablemente la más eficaz, sería tratar la 2.ª Circular como un sistema observable, lo que implica recoger, por carril y en intervalos cortos:
- flujo, velocidad y ocupación;
- entradas y salidas en cada nodo;
- cambios de carril en las zonas críticas;
- localización y duración de incidentes;
- evolución de las filas en el espacio y en el tiempo;
- tiempos de recorrido y su variabilidad;
- demanda en las vías alternativas;
- comparación antes/después de cada intervención.
Sólo así sería posible separar tres fenómenos:
- donde la demanda excede la capacidad;
- donde la geometría crea un estrangulamiento;
- donde una perturbación ya creada se amplifica como onda espontánea.
La ciencia ofrece un criterio observable para hacer esa separación:
- Fila de estrangulamiento: la cabeza de la fila se mantiene parada en un punto fijo, siempre en el mismo nodo.
- Onda stop-and-go: la parte aguas abajo retrocede a unos 15–20 km/h, atravesando nodos sin fijarse; la cola se mueve en función de la demanda que llega.
Con detectores cada pocas centenas de metros y una reconstrucción espacio-temporal, cada episodio puede clasificarse.
Existe un método potencial para esto que es el Adaptive Smoothing Method de Treiber y Helbing (2002) y que puede incluso complementarse con datos de velocidad de las aplicaciones de navegación (p. ej., Waze o Google Maps).
Con ese diagnóstico, la secuencia a seguir podría ser la siguiente:
- armonización dinámica de la velocidad en los tramos donde las ondas nacen;
- ramp metering solo en los accesos con condiciones de almacenamiento;
- correcciones geométricas en los entrecruzamientos comprobadamente problemáticos;
- preparación progresiva de la infraestructura para la comunicación entre vehículos e infraestructura (V2I).
Conclusión
- Ni la carretera ni el conductor explican por sí solos.
- es la interacción entre ambos lo que puede volverse inestable.
- La experiencia japonesa de 2008 continúa vigente
- porque eliminó todo lo que parecía causar congestión:
- no había cruces, accidentes, reducción de carril ni entradas laterales.
- Quedaron los automóviles, los conductores y la densidad. Y eso bastó para crear una fila.
La cuestión es que la 2.ª Circular contiene precisamente todo aquello que el laboratorio eliminó:
- accesos;
- salidas;
- cambios de carril;
- demanda asimétrica;
- estrangulamientos reales.
Creo que la conclusión no es que Lisboa padezca de un único embotellamiento fantasma, sino de algo más inquietante: un problema físico u operativo localizado puede seguir produciendo congestión mucho después de haber desaparecido de la vista.
La ciencia permite afirmar que velocidades más homogéneas, accesos coordinados y menos conflictos de entrecruzamientos pueden reducir la probabilidad e intensidad de las ondas pero no permite prometer que un tablero electrónico, un semáforo de rampa o un coche autónomo eliminen, por sí solos, las filas.
Quizá el verdadero avance empiece cuando dejemos de preguntar solo “¿dónde está el accidente?” y pasemos a preguntar “¿dónde es que el flujo perdió la estabilidad?”. A veces, el obstáculo que paraliza una carretera no está sobre el asfalto: está viajando, invisible, en sentido contrario al tráfico.
Referencias
- Avelar, R. et al. (2021). Developing Crash Modification Factors for Variable Speed Limits. FHWA-HRT-21-053.
- Bando, M., Hasebe, K., Nakayama, A., Shibata, A. & Sugiyama, Y. (1995). Dynamical model of traffic congestion and numerical simulation. Physical Review E, 51(2), 1035.
- Cambridge Systematics (2001). Twin Cities Ramp Meter Evaluation – Final Report. Minnesota Department of Transportation.
